10月21日,特斯拉AI软件副总裁Ashok Elluswamy在X上发布了一段约5分钟的Robotaxi合集视频,配文称其为“Robotaxi B-roll”。视频发布的时间点紧挨着特斯拉第三季度财报电话会议。片中包含了多种真实路况:暴风雨天气、绿灯时穿越马路的行人、走失的宠物,以及两段与竞争对手直接相关的画面。
在约1分44秒处,一辆特斯拉Robotaxi在自己的车道上完全停下,此时一辆Waymo正在做一个比平时更宽的右转,短暂侵入了特斯拉的行驶路线,随后回到自己的路径。另一段夜间画面中,一辆Avride车辆从右侧驶来、过度深入特斯拉车道,特斯拉Robotaxi做出了刹车动作。Waymo和Avride的发言人均未立即回应置评请求。
这段视频的素材选择是明确的:它展示的是“避免碰撞”的瞬间,而不是碰撞本身。letsdatascience在报道中给出了一个必要的限定:这是公司挑选的推广素材,不是监管机构的事故报告,也不是受控条件下的横向安全研究。视频可以证明“这些场景在拍摄条件下被系统处理了”,但无法回答“这类场景发生的频率有多高”以及“在整个车队规模上系统的表现如何”。
两种路线的物理差异,决定了各自的“底牌”
视频中Waymo车辆“更宽的右转”被呈现为一个需要特斯拉避让的变量,但这个细节背后是两套感知系统在工作方式上的根本不同。特斯拉Robotaxi基于Model Y改装,采用纯视觉Tesla Vision方案,依靠8颗高清摄像头和FSD端到端模型完成感知与决策。它不依赖激光雷达,也不依赖高精地图。
而竞争对手Waymo(Google母公司旗下)的第六代系统则同时使用激光雷达、摄像头和毫米波雷达。它的逻辑是:激光雷达主动发射激光脉冲来测量物体的三维形状,不依赖环境光照;毫米波雷达在雾、眩光和低对比度条件下继续工作;摄像头提供颜色和标志等视觉细节。三种传感器各自经过独立处理后进行融合。
这两种路线的成本结构差异显著。摩根士丹利2026年的分析估算,特斯拉自动驾驶的每英里成本约为0.81美元,Waymo在1.36至1.43美元之间,前者低约40%至43%。早期的硬件成本对比更为悬殊:Waymo第五代传感器套件的估算成本约为每车12700美元,特斯拉的摄像头方案约为400美元。
但纯视觉路线的边界也在视频没有覆盖的地方显现出来。10月初,马斯克在解释奥斯汀Robotaxi运营时间延长至午夜但未进一步延后的原因时提到,主要难点是在低能见度环境下识别灰色小猫这样的目标。摄像头依赖反射光和对比度,而激光雷达和毫米波雷达的设计初衷正是补充这类场景下的感知缺口。Waymo的第六代系统包含13个摄像头、4个激光雷达和6个毫米波雷达,其车队在全美超过4000辆,24小时运行。
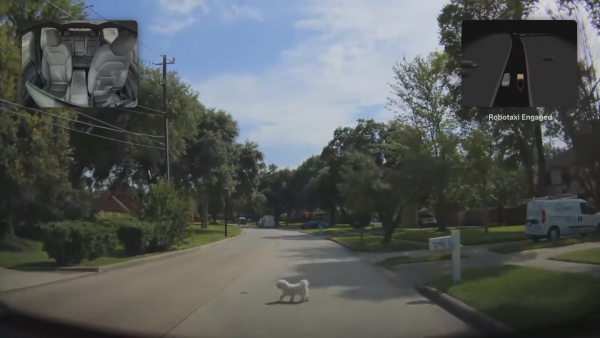
视频中有对于小动物的准确识别
里程表上的距离,比视频里的距离大得多
如果把两家的安全数据放在同一个坐标里看,规模差距是无法回避的背景。特斯拉在10月21日同步更新的安全报告中披露,其Robotaxi服务在2026年1月22日至10月18日期间的无人监督行驶里程约为310万英里,网站上的实时计数器已超过330万英里。报告覆盖得克萨斯州和佛罗里达州的六个城市,记录的碰撞数量为32起(5月23日至10月18日),期间车队行驶约300万英里。
Waymo截至2026年6月的累计无人驾驶里程超过2.71亿英里。仅从这两个数字计算,特斯拉的累计无监督里程不到Waymo的1.3%。如果以Waymo每周约50万次付费订单、全美超过4000辆车的运营体量作为参照,特斯拉在奥斯汀的Cybercab车队虽然在一个月内从不足40辆增长到超过300辆,但绝对规模仍然处在完全不同的量级上。
里程规模之所以重要,是因为安全声明需要分母。一段精选视频可以展示系统在某个时刻做出了一次正确的避让,但“正确避让的频率”和“错误决策的频率”只有在足够大的行驶里程和足够长的时间窗口里才能被可靠地估计。特斯拉的安全报告确实提供了自己的分母(约300万英里、32起碰撞),Waymo也提供了自己的分母(2.71亿英里、841起避免的伤害性碰撞)。两者的统计口径、事故分类和报告范围并不完全对齐,直接比较碰撞率需要格外谨慎。但它们各自的分母大小本身,已经说明了两家公司当前所处的阶段不同。
视频的用途,和它不打算解决的问题
把这段视频放回它的发布语境中,它的功能是清晰的:在财报电话会议前,为特斯拉的Robotaxi叙事提供一个可被观看、可被转发的证据片段。它不承诺对Waymo的全面超越,也不试图替代安全报告。但它确实把一个问题推到了前台:在纯视觉路线的成本优势和Waymo的规模与传感器冗余之间,特斯拉需要用多快的速度把车队规模和里程基数拉上来,才能让“安全”这个主张从精选片段走向统计显著。
答案不在视频里。它取决于Cybercab在达拉斯等新城市的落地节奏,取决于纯视觉系统在夜间和低能见度条件下的实际表现,也取决于NHTSA对FSD低能见度事故的调查进展。
(素材来自:特斯拉 智算芯能前沿网综合)

